 本文详述了一项关于训练“世界模型”——即**联合嵌入预测架构 (JEPA)**——来游玩 1996 年版《宝可梦:红》的实验。
实验目标是打造一个能够在不依赖显性奖励的情况下,控制角色在宝可梦大木博士的研究所内走动并选择初始宝可梦的 AI。该模型并未直接预测原始像素,而是利用编码器将游戏截图映射到潜在的“嵌入空间”中,并通过按钮输入来学习预测未来的状态。为防止“潜在崩溃”(即模型将所有输入映射为相同的值),作者采用了 **SIGReg** 正则化技术,强制嵌入遵循标准正态分布。
虽然最初的规划尝试因长序列中的累积误差而失败,但作者通过在“预演”(即模型基于自身先前的预测而非真实数据来推演后续步骤的序列)上对预测器进行微调,成功提升了性能。最终模型在 52% 的尝试中成功获得了初始宝可梦。尽管该项目的应用范围有限,但它证明了世界模型能够有效地学习环境动态,并在复杂的、无奖励机制的模拟环境中规划目标导向的行为。
每日HackerNews RSS
这个 Hacker News 帖子讨论了用户“stmonty”名为“教世界模型玩宝可梦”的项目,该项目探索了如何利用 JEPA 架构让 AI 玩这款经典游戏。
讨论主要涵盖三个方面:
1. **技术可行性:** 作者探讨了扩展此类模型的挑战。他们指出,虽然当前技术可以学习基本的交互,但要完成整个游戏——这需要管理像收集徽章这样复杂的顺序目标——很可能不仅仅依靠扩展现有网络就能实现。
2. **社区背景:** 该帖发布时恰逢另一个类似项目(“Jev 玩宝可梦红版”)出现,引发了关于这些主题是否冗余的简短讨论。随后澄清了这是两个独立的实验。
3. **哲学辩论:** 帖子中包含了一场关于 AI 项目“本质”的激烈争论。一位用户认为,使用 AI 自动化游戏是对原游戏开发者不尊重,且缺乏艺术固有的“生命时间”。其他人则反驳说,该项目是对机器学习的技术探索,类似于教动物表演杂技,并非旨在贬低原始素材的创作价值。

计划模式已死 Plan mode is dead
19 天前
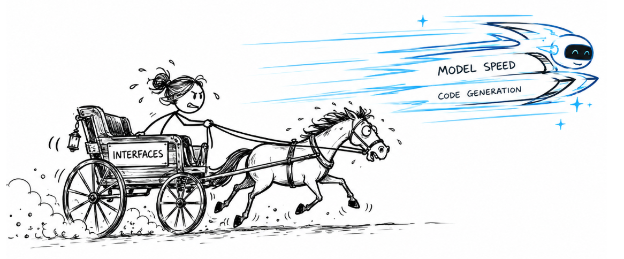 作者推出了一款名为“Nuanced”的桌面应用,其核心假设是:AI 驱动的软件开发需要一种结构化的“规划模式”(plan mode),以帮助人类保持对代码连贯的思维模型。然而,该项目最终证明这种方案存在缺陷。
作者总结了失败的四个原因:
1. **规划与计划书的区别:** 作者将“思考过程”与“创建冗长臃肿的文档”混为一谈。用户并不想阅读 AI 生成的长篇规范。
2. **模型能力提升:** 随着 AI 模型的发展,它们在导航代码库和自主决策方面的能力不断增强,从而减少了对人工编写死板指令的需求。
3. **工作流阻力:** 强行推行“先规划、后构建”的线性流程,反而阻碍了软件开发中自然且迭代式的本质。
4. **界面错位:** 将规划与构建过程分离开来,反而产生了不必要的认知负担。
最终,作者得出结论:尽管人类理解并推演复杂系统的需求依然至关重要,但“规划模式”并非正确的抽象方式。未来的工具不应将规划视为独立的产物,而应将其视为一种持续的、直觉性的过程,仅在人类注意力最能发挥作用的关键点提供干预。
抱歉。
 请启用 JavaScript 以运行此应用程序。
发生了一个意外错误。
20260926T011140Z-176544447dfbq86fhC1SG1uuvg000000133g000000001nk1
微软宣布对 Excel 进行了一项重大更新:现在可以在单个单元格内直接存储列表、数组和嵌套数组。在此之前,Excel 要求每个单元格只能有一个值,因此这一功能标志着该软件在处理数据结构方式上的根本性转变。
这一公告在 Hacker News 上引发了热烈讨论,既突显了其潜力,也指出了相关风险:
* **积极前景:** 许多用户认为这是一个清理复杂电子表格的强大工具。通过用内部数组取代臃肿的辅助列和溢出区域,模型将变得更易于构建和维护。它还可以简化非程序员的数据集成工作。
* **各方担忧:** 批评者担心这种“类型弱化”会引入复杂性,导致电子表格变得如同“意大利面”般混乱,从而增加技术债务并破坏现有工作流。一些人认为这违反了数据规范化原则,此类任务最好由专业的数据库或 Python、R 等编程语言来处理。
* **更广泛的背景:** 讨论还涉及了 Excel 的历史。一些人指出,类似的功能多年来一直存在于小众软件或专用插件中。归根结底,用户对于这一演变究竟是实用的现代化改进,还是对该工具核心简洁性的危险背离,仍存在分歧。

作者认为,人工智能从根本上打破了程序员与用户之间的壁垒,使个人能够利用自然语言创建个性化的“可塑”软件。当前的计算模式(包括现代智能手机)仍建立在 20 世纪 70 年代的范式之上,即由专业“祭司”阶层设计功能固定的应用程序;而未来属于根据个人独特需求量身定制的软件。 作者认识到现有硬件无法适应这一转变,因此离开了 Fly.io,转而构建一种新型设备:这款手机不再用于运行预制的应用程序,而是旨在促进软件的即时创建。通过将人工智能视为一种变革性工具而非仅仅是一项功能,作者认为我们必须“摒弃”当前对计算的固有假设。正如孩子梦想拥有一台能满足一切要求的计算机一样,这一新平台旨在跨越现代操作系统僵化的界限,将范式从“购买软件”转变为“凭空创造软件”。
以下是所提供内容的中文翻译:
所提供的内容是关于 Hacker News 上由 Thomas Ptacek 所写的博文《现在的操作系统到底是什么?》(What even is an OS now?)引发的讨论摘要。
**摘要:**
Thomas Ptacek 认为,人工智能的兴起使得个人能够通过“直觉编程”(vibe-code)为特定需求定制个性化软件,这可能会使传统的“现成”应用程序模式变得过时。他假设在用户可以按需生成软件的未来,操作系统的角色将从管理静态应用程序转变为充当这些瞬时、用户生成程序的灵活且安全的基础。
**讨论的主要主题:**
* **软件的未来:** 许多评论者在争论 AI 是否会导致用户创建的、具有独特性的应用程序激增,或者“AI 智能体”最终是否会直接执行任务,从而彻底取代对应用程序的需求。
* **怀疑论与乐观主义:** 批评者认为,大多数用户更喜欢经过打磨、值得信赖的工具,而不是 AI 生成的“垃圾内容”,并且认为现实世界中软件维护的复杂性被低估了。支持者则认为软件开发的民主化赋予了人们力量,将其比作回归家庭计算早期那充满创造性的愿景。
* **操作系统的本质:** 该讨论串强调了操作系统的传统技术定义(资源管理与隔离)与现代用户体验(应用程序和服务的策划环境)之间的张力。