每日HackerNews RSS

Hacker News 的讨论帖围绕 GPU 文本渲染技术展开,重点比较了 SDF/MSDF 与 Slug。
SDF 和 MSDF 使用预先计算好的纹理图集,因此着色器简单,也支持 mipmap、描边、阴影,并且适合普通尺寸的 GUI 文本、图标、SVG 和 Lottie 资源,效果也较好。它们的缺点包括图集生成、字形覆盖范围、小字号文本质量以及许可证限制。不过,动态在 CPU 上构建图集和光栅化回退方案可以缓解其中的许多问题。
Slug 直接在片元着色器中对字体轮廓进行求值,无需大型图集,也不需要为每种字号单独准备位图。它支持动态文本、大量字形、任意变换和透视投影,并且无需细分几何即可实现近似抗锯齿。然而,它的着色器和预处理过程更复杂,基于真正距离场的效果有限,hinting、字形整形、双向文本和国际化支持仍然具有挑战性。
一些评论者分享了其他方案,包括 Windfoil、扫描线遍历、GPU 自动 hinting 和单调 Bézier 光栅化。另一些人则批评文章存在有偏的比较、技术上的过度简化,以及与 LLM 相关的文字。作者承认曾使用 LLM 来整理和扩展人类撰写的技术材料,同时强调文章并非旨在宣布 Slug 在所有方面都更优。Slughorn 的作者还介绍将该算法扩展到文本之外,用于通用的矢量图形。
Mathematical Origami
13 天前
作者的高祖父原本是法国乡村的蹄铁匠,后来转行做了机械师。担心汽车会取代马匹,他最终发现,自己的核心使命并没有改变:帮助人们出行。他只是适应了新技术。 这段家族历史能给那些担忧人工智能会取代自己工作的开发者带来安慰。早期世代或许无法理解技术变革的巨大规模,但他们依然适应了变化,并保留了真正重要的东西——从事这份工作的意义。不过,作者的祖辈取得的成功并不能证明所有人都能完成转型,但这表明,编程本身可能并不是获得满足感的真正来源。持久的动力在于创造有用的东西、解决问题以及帮助他人。 随着技术不断变化,我们应当愿意放下原有的工作方式,同时始终坚持做这份工作的初心。
一位 Hacker News 作者分享了一个家族故事:他的曾曾祖父通过转行成为汽车修理工来适应汽车时代的到来,使家人得以继续留在故乡村庄。作者强调,这篇文章只是一篇个人致敬,并不是要说明,在人工智能造成就业冲击时,每个人都可以 simply 接受再培训。
评论区出现了明显分歧。乐观者认为,软件工程一直都需要不断适应;人工智能会增强开发者,而不是取代他们的解决问题能力。此外,成本下降也可能通过“杰文斯悖论”带来更多需求。
另一些人则认为,人工智能有所不同:软件具有无形性、全球竞争、快速普及等特点,而且人工智能正在自动完成越来越多的判断和解决问题工作。
怀疑者提醒,再培训可能意味着多年学习、大幅降薪、迁居或失去原有社区。传统行业虽然可能提供工作,但也面临自动化、岗位有限和工资下降等问题,尤其是在被人工智能取代的知识工作者纷纷涌入这些行业之后。
更广泛的担忧包括:入门级岗位减少,专业能力和职业身份丧失,财富进一步集中,租金被过度攫取,劳动者力量被削弱,以及自动化创造的产出能否惠及广大民众。相较于认知工作的自动化,实体机器人通常被预计会更晚成熟。
Show HN:JBR-001——一款开源 3D 可打印桌面机器人 Show HN: JBR-001 – An open-source 3D printable desktop robot
13 天前
该代码控制一台基于 Arduino 的 JBR-001 机器人,机器人配备头部舵机、两个手臂舵机、蜂鸣器、LED 点阵和距离传感器。启动时,机器人会让舵机回到中间位置,播放四个音符组成的问候音,并执行一套头部和手臂动作。 在主循环中,代码持续播放大、小爱心位图动画,以模拟心跳。当距离传感器检测到物体距离小于 200 个单位时,机器人播放一次问候音,并将 `objectDetected` 设为真,以防止重复发声。如果物体移动到距离大于 250 个单位的位置,该状态会重置,机器人便可以再次播放问候音。阈值单位取决于传感器库的输出。动画使用非阻塞的 `millis()` 定时,而问候音和启动动作使用延迟。
JBR-001 是一款开源、可通过 3D 打印制作的桌面陪伴机器人,基于 Arduino UNO Q 开发。它配备摄像头、距离传感器、蜂鸣器、动画显示屏,以及三个用于控制头部和手臂动作的舵机,并支持物体识别。源代码、外壳文件和组装说明可通过 Arduino 项目中心获取。
Hacker News 上的讨论褒贬不一。支持者称赞其设计易于上手、适合全家共同制作,并且提供了开放材料;创作者则表示,主要挑战是如何让机器人既简单又可爱,同时具备可定制性。批评者将它与目前已商业化的 Otto DIY 项目进行比较,并担心 Arduino 生态系统和潜在的商业化问题。
最大的争论集中在成本和可获得性方面。UNO Q 所采用的高通平台无法使用廉价克隆板,这可能会显著影响低收入地区的业余爱好者。也有人认为,使用更便宜的 ESP32 组件,可以在约 20 至 30 美元的范围内复现类似硬件。
一些人还批评这款机器人采用人形外观,却不能行走或操作物体。创作者澄清称,它明确是一款固定式桌面陪伴机器人,腿部仅起装饰和结构支撑作用,并邀请用户修改这款开源设计。
Built Dental Scope
13 天前
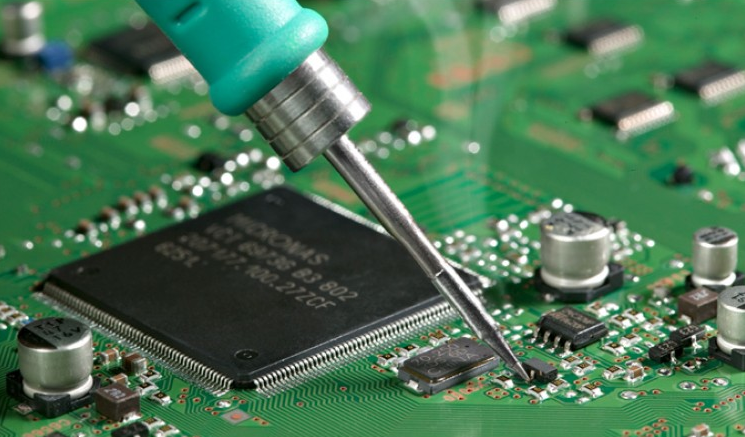
Hacker News 上一则关于 Big Mess o Wires 对 Floppy Emu 进行故障分析的讨论,主要聚焦于制造过程中晶振的可靠性。据称,作者会将晶振放入滚筒并置于振动台上测试,其中约 20% 未通过最终测试,表现为断路或频率严重偏离标称值。
评论者认为,晶振发生短路在物理上不太可能,因为其大部分结构都不导电;问题通常发生在机械应力使接触区域脱离原位时。不过,振动也可能导致间歇性故障:一名用户提到,振荡器输出很高,只有在电路板附近施加压力时才会产生时钟信号。
自 2014 年以来,Floppy Emu 可能已经生产了数千台,因此缺陷率相对较低,但对合同制造商来说,代价仍然不小。过时、尺寸过大的元件被视为反复出现的问题,因为这类元件采购渠道有限,而且很少有可直接替换的替代品。讨论还将这些故障与其他老式电子元件进行了比较,包括对振动敏感的晶体滤波器,以及会漏液的贴片陶瓷电容。
Pi 的核心现已支持 MCP,推翻了此前的立场,因为 MCP、模型和智能体架构都已经 evolves(演进)。这些必要的改动也让非 MCP 工具受益,尤其是 Jev。 主要新增的是 Codemode:这是一个运行在 Pi 可信智能体循环旁边的 JavaScript 沙箱。它允许智能体组合和编排多个工具调用、控制工具加载策略,并将状态保存在会话记录中,而不是文件系统中。Codemode 会在启用 MCP 时自动加载,也可以单独启用。 尽管现代 MCP 已有不少改进,许多服务器仍假设使用的是旧版宿主框架:这类框架会把所有工具直接塞进上下文,并返回未结构化的文本。Pi 认为,MCP 更接近 OpenAPI,但增加了智能工具发现和结构化响应能力;Pi 的目标是帮助 MCP 面向小型现代智能体进一步发展。要充分利用较新的 LLM 能力,还必须支持延迟加载工具和更丰富的元数据。 一个示例将 Linear MCP 工具与 Jev 分类器结合使用,并行分析问题讨论,识别情绪不满的问题提交者,同时避免不必要的上下文占用。
Hacker News 的一则讨论帖重新审视了“CLI 和 API 已让 MCP 变得没有必要”这一观点。此前 Pi 曾经拒绝 MCP 和“Codemode”,但后来加入了原生 MCP 和“Codemode”支持。
支持者认为,MCP 为代理提供了标准化且可发现的接口,将凭据置于模型之外,支持 OAuth,适用于非终端环境和面向消费者的 AI 客户端,并允许提供商远程更新工具或集中管理企业能力。它还可以触发用户确认和自定义界面,而普通 API 无法做到这一点。
批评者则反驳说,CLI 更容易检查、调试和组合,也能跨不同代理运行时使用;而 API 或 OpenAPI 可以用更少的层提供同等能力。他们还指出,MCP 的实现尚不成熟、客户端支持不一致、存在安全方面的误解,并且会导致上下文膨胀。
Codemode 被认为是一种在沙箱内组合 MCP 和原生工具、更安全且更高效的方式,可以减少往返通信和中间输出;但批评者认为,对于已经拥有 Bash 的编码代理来说,它并无必要。
这场讨论还引发了一些担忧:Pi 新增的内置功能可能会削弱其极简、以定制为先的定位。总体而言,参与者基本同意,MCP 与 CLI 工具可以共存,而不是相互竞争。