OpenTrailPaper 是一个基于 LilyGO T5S3 4.7 英寸电子墨水屏开发板的开源 DIY 自行车码表项目。它提供阳光下清晰可见的显示效果、GPS 导航、蓝牙传感器连接以及 FIT 文件记录功能,且骑行过程中无需联网或订阅服务。 核心功能包括: * **离线使用:** 通过 iOS 配套应用加载路线和地图后,设备即可独立运行。 * **多功能性:** 支持 GPX 路线规划、转向提示、结构化训练和实时数据追踪。 * **硬件配置:** 配备 960×540 分辨率电子墨水屏、USB-C 接口以及用于数据存储的 SD 卡槽。 **注意事项:** 作为一个开发项目而非商业产品,它缺乏内置防水、气压高度计和耐用的实体按键。它最适合乐于动手、具有一定技术背景的自行车爱好者。 该项目目前正在寻求社区贡献,特别是在改进 GPS、防水性能和传感器功能的硬件方案方面的建议。固件可通过基于 Chromium 内核的桌面浏览器轻松安装,用户可以自定义骑行数据和地图体验。
每日HackerNews RSS
抱歉。
 deSEC – 免费安全 DNS
deSEC 是一项专为安全性而设计的免费 DNS 托管服务。deSEC 基于开源软件运行,并由 SSE 提供支持,面向所有人免费开放。
deSEC 的 DNS 管理控制面板需要使用 JavaScript 才能访问。请为此网站启用 JavaScript 以继续。提示:访问 API 文档无需 JavaScript。
关于免费且安全的 DNS 托管服务 **deSEC.io** 的 Hacker News 讨论显示,社区对其评价褒贬不一。
支持者赞赏 deSEC 对 **DNSSEC** 的承诺及其在 **DNS-01 ACME 质询**方面的实用性,并指出该服务提供了一种非企业化的安全替代方案,不同于 Cloudflare 等中心化服务商。用户还看重其对 Terraform/OpenTofu 等工具的 API 支持,以及能够实现 DNS 与域名注册商解耦的能力。
然而,讨论也指出了几个摩擦点:
* **服务限制:** 用户起初对域名或子域名的数量限制感到困扰,但 CTO 澄清称,用户在正确启用 DNSSEC 后,这些限制会随之增加。
* **技术门槛:** 一些用户反馈 Web 界面使用困难、记录同步(propagation)缓慢以及区域文件(zone-file)导入流程僵化。
* **哲学争论:** 讨论帖中很大一部分内容围绕 DNSSEC 的相关性展开,一些人认为相较于 DoH 等现代解决方案,DNSSEC 已经过时;而另一些人则坚持认为它对于验证权威 DNS 仍然是必要的。
总体而言,尽管 deSEC 因其“安全至上”的理念和透明度受到认可,但它在用户界面方面仍面临批评,且行业内关于 DNSSEC 实现的实际价值也存在持续争议。
这是一段 PDF 文件的底层代码,其内容为二进制数据和文件结构描述,无法翻译为中文。
抱歉。
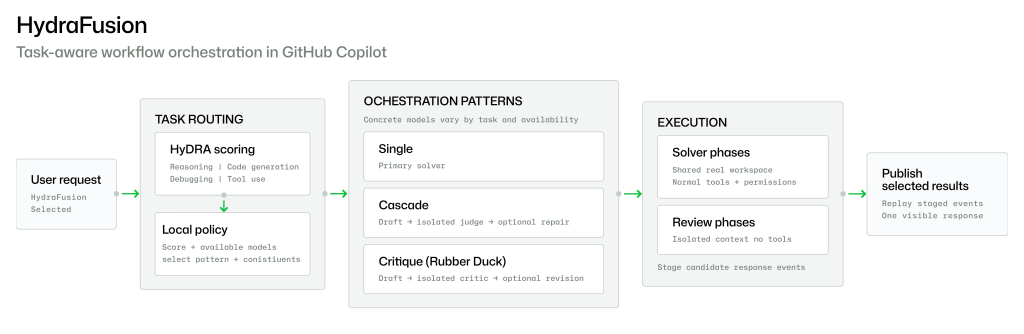 GitHub 推出了 **Project HydraFusion**,这是一项 GitHub Copilot 的研究预览版功能,通过运行时编排来优化编码任务。HydraFusion 不再依赖单一的人工智能模型,而是能够自动评估每个请求并选择最高效的执行模式——**Single**(直接执行)、**Cascade**(带升级门控的草拟)或 **Critique**(草拟后进行独立审查)。
通过动态分配任务,HydraFusion 在性能、延迟和成本之间取得了平衡。它作为一个智能层,在后台管理工作流,确保开发者无需手动协调多个模型即可获得高质量、经过验证的代码。该系统构建于受限执行、独立审查和故障安全应用等原则之上,旨在确保其在专业编码环境中的可靠性。
早期基准测试显示,HydraFusion 在实现前沿水平质量的同时显著降低了成本——例如,在 TerminalBench 2.1 测试中,其成本较 Claude Opus 5 降低了 67%。
HydraFusion 现已作为实验性功能通过 GitHub Copilot CLI 向所有 GitHub Copilot 用户开放。GitHub 正利用此研究预览版,根据真实的开发者反馈和性能数据来完善编排策略,这标志着向动态、代理式编码工作流的战略转变。
关于“Project HydraFusion”的 Hacker News 讨论主要集中在多模型编排与单一独立模型的有效性对比上。
核心议题包括:
* **批评模式:** 许多用户提倡“对抗式”工作流,即由一个模型起草内容,再由另一个模型进行评估。支持者认为,使用不同家族的模型可以缓解潜在偏差,因为来自同一供应商的模型往往共享相似的训练数据和盲点。
* **性能与基础设施:** 批评者指出,所谓的“前沿”结果往往高度依赖于软件“套件”(即处理重试、提示词微调和纠错的封装程序),而不仅仅是模型本身的原始智能。一些人认为,一个适中的模型配合智能代理,其表现可能优于“裸”运行的前沿模型。
* **基准测试与透明度:** 评论者对当前基准测试的有效性进行了辩论,指出许多公司因成本、内部数据政策或营销偏见等原因,避免将其工具与最新、能力最强的模型(如 Sol 或 Fable)进行对比。
* **实用性:** 多位开发者认为,过度编排可能会导致效率低下且不必要。他们倾向于“务实型”代理,即仅在必要时进行委派,而非采用复杂且僵化的多阶段工作流。
请启用 JavaScript 和 Cookie 以继续。
对不起。
这篇文章旨在为对 AT Protocol 感兴趣的软件工程师提供一个精选且不断更新的资源库。作者不再逐一分享链接,而是汇总了一份包含文档、工具和项目的“核心”列表,用以阐述该协议的核心概念。 主要部分包括: * **基本概念**:关于协议架构的必读内容,包括 Dan Abramov 关于社交文件系统的工作、数据所有权的本质,以及用于私有数据的“空间”(Spaces)。 * **词汇与数据**:理解数据结构的资源,包括社区主导的 standard.site。 * **开发工具**:实用的程序和基础设施,例如用于 AppViews 的 HappyView,以及各种 PDS(个人数据服务器)部署方案。 * **生态系统示例**:展示了该协议在社交媒体之外的多功能性,包括天气数据、航班追踪和去中心化音乐共享等独特项目。 作者计划定期更新此列表,以确保其对探索 AT Protocol 生态系统的人员保持参考价值。这份完整的资源合集可以作为一个“起点”,帮助读者理解该协议如何作为一个去中心化的、以数据为中心的框架来运作。
这篇 Hacker News 讨论聚焦于“AT Protocol”(Authenticated Transfer Protocol,即授权传输协议)的指南,该技术是社交网络 Bluesky 的核心。
许多用户起初感到困惑,将这一现代协议与旧式调制解调器所使用的传统“Hayes AT 命令集”混为一谈。评论者建议,如果文章能在开头明确将其定义为一种用于社交数据和存储库同步的开放式去中心化系统,将更易于理解。
技术讨论突出了几个关键主题:
* **基础设施:** 虽然 AT Protocol 在数据库复制和数据可移植性方面表现出色,但用户讨论了它将如何处理实时通信(如语音或视频),并指出它可能需要与其他协议(如 Matrix)配合使用。
* **隐私与控制:** 讨论触及了权限管理的挑战。一些人认为,该协议目前“公开可读”的特性需要更好的访问控制层,以防止不必要的数据抓取或人工智能索引。
* **去中心化:** 支持者认为,尽管应用层身份验证存在潜在的中心化风险,但与平台完全掌控用户数据和身份的现状相比,该协议代表了显著的进步。
请启用 JavaScript 并关闭广告拦截器
美国企业界正逐渐从专有AI模型(如OpenAI、Anthropic)转向开放权重模型。这一趋势由以下几个关键因素驱动:
* **成本与效率:** 随着AI模型逐渐成为商品,企业发现“前沿”模型往往是大材小用。更小、更快、更便宜的开放权重模型足以胜任大多数企业任务(如转录、摘要和常规编程),能提供更好的投资回报率。
* **数据隐私与控制:** 企业担心厂商锁定、服务停机,以及敏感数据泄露或被用于训练的风险。通过自托管或使用受控的云环境,企业能获得更高的安全性和弹性,以应对大型AI实验室不可预测的政策变化。
* **“零护城河”现实:** 许多人认为,专有模型的“护城河”正在消失。随着开源替代方案的改进和普及,高成本闭源供应商的竞争优势正在减弱。
尽管有人认为,在处理复杂任务时顶级专有模型仍不可或缺,且“开放”模型尚未完全复刻前沿能力,但业界的共识是,对于绝大多数商业用例而言,向灵活、本地化且具成本效益的AI基础设施转型正在迅速加速。
在参议员罗恩·怀登(Ron Wyden)的敦促下,美国军方多个部门已确认,他们已禁用了政府发放的移动设备和 Windows 电脑上的广告标识符(MAID)。此举旨在应对一项关键的国家安全风险,即商业数据经纪人出售位置数据,敌对势力可能利用这些数据在战区追踪并锁定军事人员。 有报告显示,此类数据此前曾被用于监控在中东的美军,导致军方采取了更严格的安全措施,包括可能禁止部署士兵使用手机。尽管专家认为禁用这些追踪器是防止大规模数据出售的积极一步,但他们也警告称,军事人员仍面临更复杂追踪手段的威胁。 参议员怀登和众议员帕特·哈里根(Pat Harrigan)已正式要求五角大楼展开调查,认为目前的努力不足以完全消除这一威胁。他们坚持认为,美国政府必须阻止敌对方购买可能危及士兵安全的私人位置数据。五角大楼表示,将直接向这些议员做出回应。
近期有报告显示,美国军方正致力于禁用士兵手机上的广告追踪器,以降低安全风险。Hacker News 围绕此举的讨论提出了几个关键点:
* **安全漏洞:** 评论者认为,广告追踪数据是重大的作战安全(OPSEC)风险。即使没有明确的广告标识符(ID),对手也能利用复杂的“指纹识别”技术(例如分析文件系统数据或行为元数据)来追踪部队动向、识别个人身份或定位军事基地。
* **执行挑战:** 精通技术的人士指出,仅屏蔽广告 ID 是不够的,因为移动应用程序仍能收集海量数据。虽然军事单位通常对敏感区域有严格的规定和“法拉第笼”要求,但在个人设备上执行这些规则在后勤上存在困难,且在政治上也存在争议。
* **更广泛的影响:** 讨论触及了消费者隐私与企业监控之间的矛盾。一些参与者希望这一由军方发起的举措能推动更广泛的隐私改革;而另一些人则持怀疑态度,指出情报机构本身往往也是现有广告技术生态系统的受益者。归根结底,许多人感到困惑:考虑到现代监控带来的明显风险,为何这些措施没有更早实施。
自 2027 年 1 月起,Gmail 将停止支持针对第三方电子邮件地址(如 Yahoo 或 Outlook)的“以其它地址发送邮件”(Send as)功能。此项变更不会影响您拥有的 Google Workspace 别名或其他 Gmail 地址。 在此截止日期之前,您仍可按照 Gmail 的账户设置添加并验证第三方账户。通过这些账户发送邮件时,请确保配置正确的 SMTP 设置(包括端口号和 SSL/TLS 身份验证),以避免投递错误。为确保回信发送至正确地址,请务必更新您的默认“发件人”和“回复至”设置。 此外,Gmail 将继续支持“加号”别名(例如 [email protected]),这有助于您通过自动过滤器整理收件箱。如果您使用工作或学校账户,在拥有必要代理权限的前提下,也可以通过群组别名发送邮件。请始终注意,别名可能会被他人看到,并确保您的组织设置在需要时允许使用外部电子邮件。
抱歉。
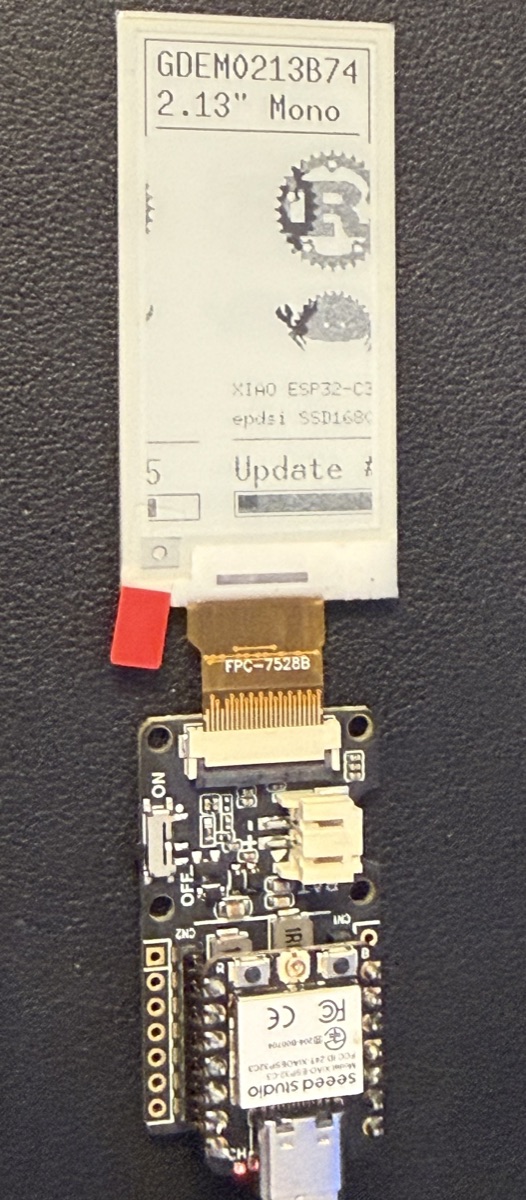 在将电子墨水屏驱动程序移植到新的微控制器时,作者花了一整天时间去“修复”并不存在的漏洞。罪魁祸首是电子墨水屏控制器中一个隐藏的“粘滞”状态:如果刷新周期被中断或失败,控制器会保持在忙碌状态。
至关重要的是,即使在硬件复位后,这种状态依然存在——只有完全断电重启才能清除它。由于控制器始终处于忙碌状态,后续运行代码的尝试会导致超时或出现模拟软件漏洞的异常行为,例如图形损坏或竞态条件。作者的调试过程还受到了“虚假”诊断信息以及“代码有错”这一预设前提的阻碍。
作者强调,在使用具有持久状态的系统(如电子墨水屏、EEPROM 或无线电设备)时,每一次实验都可能受到上一次实验的影响。为避免陷入此陷阱,应做到:
1. **彻底断电,不要仅依赖复位。**
2. **建立基准时序**,以便识别工具何时失效。
3. **相信硬件而非日志。** 如果屏幕没有变化,无论串口监视器显示什么,代码都没有生效。
最终,驱动程序无需任何改动;问题在于机器中存在一个物理层面的、基于状态的“幽灵”。
Hacker News
最新 | 过往 | 评论 | 提问 | 展示 | 招聘 | 提交
登录
[已标记]
lukastyrychtr 1天前 | 隐藏 | 过往 | 收藏
anon48293 1天前 | 下一条 [–]
令人烦恼的人工智能垃圾文章
准则 | 常见问题 | 列表 | API | 安全 | 法律 | 申请 YC | 联系
搜索: