 印记随想
订阅
登录
什么是“好的”人工智能?
Waqas Younas
2026年9月6日 ∙ 付费 ∙ 分享
勒内·马格利特,《形象的叛逆》,1929年。(洛杉矶郡艺术博物馆)。亦称《这不是一只烟斗》。
由 Waqas Younas 免费为您提供,继续阅读本文。
领取我的免费文章
或购买付费订阅。
© 2026 Waqas Younas ∙ 隐私 ∙ 条款 ∙ 收集声明
开启您的 Substack
获取应用程序
Substack 是孕育伟大文化的家园
本网站需要 JavaScript 才能正常运行。请开启 JavaScript 或解除脚本阻止。
每日HackerNews RSS
“优秀”人工智能 "Good" AI
42 天前
 本文详述了团队历时四个月优化一个 ClickHouse 慢查询的过程。该查询最初扫描 19.6 亿行数据需要 85 秒,通过一系列渐进式优化,最终实现了亚秒级(约 400 毫秒)的响应延迟。
核心优化措施包括:
* **分区策略:** 将按时间分区改为按 `client_customer_id % 36` 分区,提升了 `FINAL` 子句的并行处理能力及查询性能。
* **模式精简:** 调整了 `ORDER BY` 键的顺序并移除了冗余列读取,显著减少了单次查询处理的数据量。
* **Join 优化:** 通过在应用层预计算数值消除了昂贵的 Join 操作,大幅降低了内存占用。
* **查询模板化:** 用扁平化模板和多层缓存替代了深度嵌套的参数化视图,消除了繁重的解析与计划开销。
* **合并策略调整:** 调整合并激进程度以清理过期数据,使表体积减少了 500 GiB 以上,并加速了 `FINAL` 操作。
* **粒度过滤:** 将 `period_ends_at` 加入排序键,使 ClickHouse 能够跳过已成熟客户数据中无关的颗粒。
这些优化措施叠加产生了 200 倍的性能提升,证明了在 ClickHouse 扩展过程中,稳健的基础性优化远比花哨的技巧更有效。
这段文字汇总了来自“tl;dr”的近期文章链接与摘要,该平台是一个由社区驱动、旨在收藏和分享科技类内容的平台。
精选主题重点关注当前的人工智能趋势,包括 AI 安全问题、如 MiniMax H3 等新型生成式视频工具、自我提升智能体的开发,以及关于 AI 拟人化的争论。此外,内容还涵盖了软件开发与安全主题,例如 TLS 指纹识别、API 设计、软件复杂性以及 Linux 在桌面端的角色演变。
除了技术领域,列表还包含各类细分兴趣点,从小行星采矿、国际象棋作弊检测,到个人生产力工具以及关于航海的观察日志。该平台作为数字存储库,供用户按日期和热门技术讨论对“稍后阅读”的书签进行整理。
 从 Apple Keynote 转向基于 Linux 的工作流后,作者一直难以复刻 Keynote 中那种专业的“神奇移动”(Magic Move)代码片段转场效果。Keynote 无法识别代码结构,导致必须进行繁琐的手动调整,这促使作者寻求更好的解决方案。
作者转向了离线演示工具包 **Bento**,并为代码实现了一种自定义的变形算法。不同于优先考虑操作最小化但牺牲视觉连贯性的标准“Myers diff”算法,作者适配了 **Paul Heckel 的 O(n) diff 算法**。通过使用 **TextMate 语法**(无需完整编译器即可识别函数或关键字等语义角色)对代码进行分词,系统将代码视为有意义的标记流,而非纯文本。
通过识别“锚点”(唯一标记)并计算前后向差异,该算法创造了流畅的电影级动画效果。连续的删除和插入操作会被分批处理以实现自然淡出,而保留的标记则会平滑地滑向新位置。这一名为 **Warp** 的实现已集成到 Bento 中,为演示过程中的代码重构动画提供了一种稳健的自动化方案。源代码可在 GitHub 上获取。
抱歉。
 联合国近期通过一项决议,支持放弃沿用 500 年的麦卡托投影法,转而采用更精确的地图投影方式。该动议得到了 164 个国家的支持,旨在通过纠正麦卡托地图长期以来夸大西方国家面积、缩小全球南方国家面积的偏差,以实现“认知公正”。
尽管麦卡托投影法在 16 世纪的航海中至关重要,但它无法准确呈现各大陆的相对大小,从而潜移默化地强化了对西方重要性的认知。过去曾尝试用高尔-彼得斯投影法取代,虽解决了面积差异问题,却导致了严重的形状失真。联合国目前正转向“平等的地球”(Equal Earth)投影,这种方式在地理精确度与视觉表现之间取得了更好的平衡。
简报还介绍了温克尔投影(Winkel Tripel)和戴马克松投影(Dymaxion)等其他选择,并指出所有地图都是主观选择的结果,而非客观现实。此外,作者回应了读者关于错误信息研究的反馈,承认当前的测试方法(通常基于新闻标题)可能带有偏向特定政治立场的内在偏差。
联合国近期鼓励成员国从沿用了 500 年的墨卡托投影地图转向“等积地球”(Equal Earth)地图,这在 Hacker News 上引发了关于地图学与政治象征意义的激烈讨论。
墨卡托投影因能保持角度,便于绘制直线罗盘航线,在历史上备受航海领域青睐。然而,批评者认为其在高纬度地区存在巨大的尺寸扭曲——这使得格陵兰岛看起来比非洲还大——导致人们对各国的地缘重要性和实际规模产生了长期的认知偏差。
联合国对此的支持被定性为一种“认知正义”行为,旨在纠正这些历史失衡。然而,持怀疑态度的人指出,由于无法在不产生扭曲的情况下将球体展平,所有的二维地图都必须牺牲一定的准确性。他们认为这种选择更多是象征性的,因为专业的制图和导航早已采用多种专门的投影方式。许多参与讨论者认为,虽然等积地图对教育有益,但这场争议往往是由现代政治姿态而非实际制图需求所驱动的。归根结底,各方共识是:没有哪一张地图是绝对“正确”的,理解全球地理的最佳方式依然是使用实体地球仪。
这份榜单汇集了人工智能与软件开发领域增长最快的 100 个新晋项目。榜单前列主要由“编码与软件工程”类项目占据,紧随其后的是“通用 AI 智能体”和“智能体框架”。 主要趋势包括: * **领跑者:** CopilotKit 位居榜首,Nanako0129 和 yjh051108 分列其后。 * **领域多元化:** 虽然编码工具最为普及,但研究与推理、多模态智能体、工作流编排以及浏览器/计算机自动化操作也受到极大关注。 * **快速更迭:** 榜单每月完全更新,彰显了当前 AI 创新领域快节奏的特性。 这些项目反映了行业正向自主智能体和专业化开发框架转型,旨在简化复杂的软件工作流。对于追踪该领域最新进展的人士,我们每周都会提供这些新兴项目的定期更新。
尽管公众持怀疑态度,但越来越多的研究表明,自动驾驶汽车(AV)和高级驾驶辅助系统(ADAS)比人类驾驶员安全得多。包括美国公路安全保险协会(IIHS)近期分析在内的多项研究证实,紧急制动等自动化功能可大幅减少碰撞和伤害。 Waymo的自动驾驶出租车数据进一步支持了这一点,数据显示在城市环境中,其造成伤亡的碰撞事故率比人类驾驶员低13倍。尽管在测试环境受限和数据报告不一致方面仍存在顾虑,但IIHS确认自动驾驶汽车的碰撞频率确实低于人类。专家认为,将自动驾驶汽车视为一种公共卫生干预手段,而非仅仅是技术进步,对于未来的普及至关重要。全球每年约有116万人死于交通事故,通过自动化手段哪怕实现小幅的事故减少,也能挽救数十万人的生命。为了推进这一进程,联邦监管机构正着手建立国家性能和安全标准,这标志着自动驾驶汽车正被视为改善道路安全的重要工具。
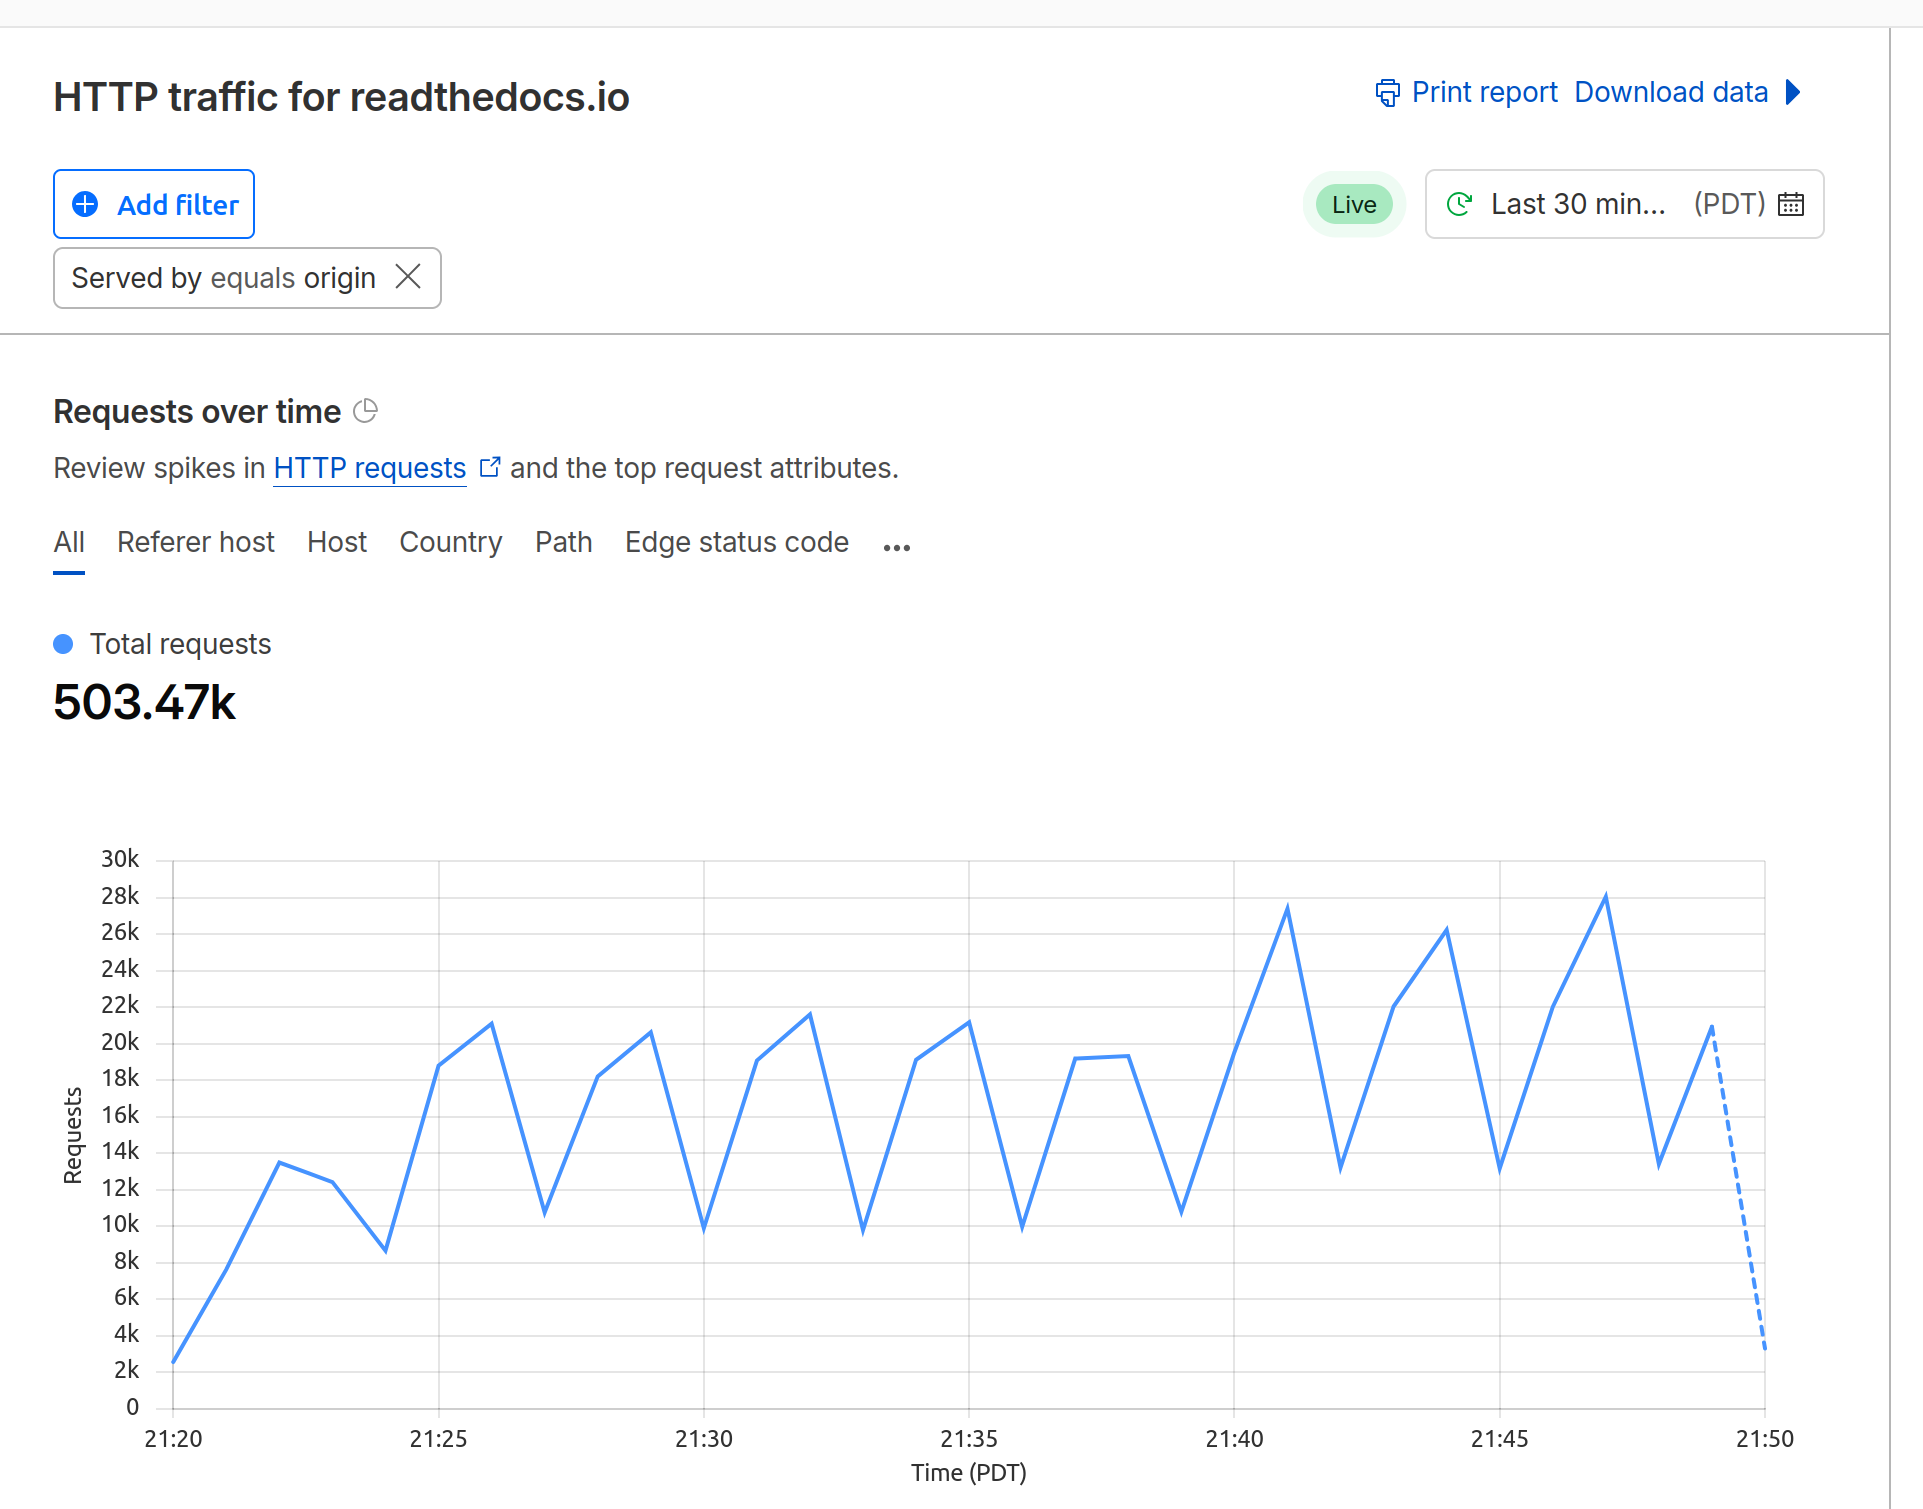 2026年6月,Read the Docs 遭遇了迄今为止最复杂的 DDoS 攻击。在长达十天的时间里,流量峰值达到每分钟 550 万次请求,是正常基准水平的 100 倍。与以往的攻击不同,此次僵尸网络呈现全球化、高度分布式特征,且能通过轮换 IP、随机化 TLS 参数以及专门针对 404 页面和重定向等非缓存路径来攻击源服务器,从而规避防御。
为了在不开启影响正常用户使用的“攻击模式(Under Attack mode)”的前提下保持可用性,团队采取了纵深防御策略,关键措施包括:
* **激进的边缘缓存:** 将重定向和 404 请求转移至边缘节点,防止缓存未命中请求触及后端服务器。
* **针对性的速率限制:** 实施“惩罚箱”机制,基于行为启发式分析而非单一 IP 地址来拦截可疑流量。
* **基础设施即代码(Terraform):** 实现复杂 WAF 规则的快速部署与版本控制。
此次事件凸显了基于 IP 的封禁手段在应对分布式威胁时已然过时。团队强调,随着 AI 驱动的爬虫技术日益普及,积极的缓存策略和智能、细粒度的流量过滤已成为维护高流量公共基础设施的必要手段。
本文探讨了“多产人工智能精神错乱”(prolific AI psychosis)这一状态,即过度依赖人工智能工具导致批判性思维丧失以及与现实世界效用脱节的现象。 尽管现代人工智能代理能够加速编码等任务,但它们往往产出高频率、低质量的内容。用户可能会陷入“间歇性强化”的陷阱——将人工智能视为老虎机,在获得频繁且看似奇迹般的成功时,也伴随着掩盖了潜在混乱或技术债务的“伪胜利”。作者指出,该病症的标志是评估自身工作质量和目的的能力下降,这种情况往往因过度专注、睡眠不足和孤立而加剧。 作者认为,虽然这些工具提供了强大的杠杆作用,但它们需要严格的人工监督和“匠心”。对于那些受过高野心或对被淘汰的恐惧所驱动的人来说,风险最高,这会导致他们优先考虑纯粹的产出而非实际价值。归根结底,要避免这种状态,需要设定明确的界限,在人工智能驱动的工作之外保持生活,并依靠人类的判断来定义什么是真正有用、理想且制作精良的。
