每日HackerNews RSS
**InstinctFlash** 是一款用于机器人模型的统一运行时与加速框架,支持 NVIDIA Jetson Thor、RTX 4090 及 RTX 5090 平台。它通过单一、一致的 API 实现高性能推理,在 Jetson Thor 上利用 FP8 精度和优化采样技术,最高可带来 33.78 倍的速度提升。 **核心功能:** * **广泛兼容性:** 支持包括 LingBot-VA、pi0.5、GR00T 和 Cosmos3 在内的八个模型系列,并可轻松部署自定义微调检查点(checkpoints)。 * **优化服务:** 提供用于本地执行的 Python API,以及兼容现有机器人生态系统(如 openpi-client)的高性能 WebSocket 接口。 * **循证优化:** 该运行时采用六层优化策略,涵盖从权重压缩到特定硬件内核融合,确保性能提升可证明、可验证。 * **工具支持:** 包含用于模型引导、验证和基准测试的 CLI 工具。该框架支持用户验证所发布检查点的非劣效性,并通过 Rerun 实时传输遥测数据。 InstinctFlash 简化了从训练到部署的流程,开发者只需将运行时指向任意检查点,系统即可自动识别需求、生成执行计划并以最少的配置完成模型服务。
General Instinct 发布了 **InstinctFlash**,这是一个开源(AGPL-3.0)高性能推理运行时,专为加速 VLA 和世界动作模型等机器人模型而设计。
该框架解决了高级机器人模型因运行过慢而难以满足实时控制循环的常见瓶颈。通过结合 CUDA 图捕获、算子融合、内存规划和少步蒸馏等六大核心优化策略,InstinctFlash 实现了显著的提速。在 Jetson Thor 等平台上,用户可以获得 1.2 倍至 7.9 倍的运行时加速,若搭配蒸馏扩散调度器,提速最高可达 33 倍。值得注意的是,这些优化在保持高性能的同时,精度几乎不受影响;例如,LingBot-VA 模型在加速设置下实现了 90.5% 的成功率,在运行速度大幅提升的同时,几乎达到了 92.1% 的基准水平。
InstinctFlash 支持八个模型系列(包括 pi0.5 和 NVIDIA Cosmos),兼容包括 RTX 4090/5090 和 Jetson Thor 在内的多种硬件。目前,三星和西门子等公司的团队已在使用该工具。开发者可以通过 Python 运行时或兼容 OpenPI 的 WebSocket 服务器集成其微调后的检查点。
该项目已在 [GitHub](https://github.com/General-Instinct/InstinctFlash) 上开源,更多技术基准测试详情请参阅 [General Instinct 博客](https://general-instinct.com/blog/instinctflash-edge-inferen...)。
由于您没有提供需要翻译的内容,请将您想要翻译的文本粘贴在这里。
抱歉。
Anthropic 推出了 **Claude Opus 5.5**,这是 5.5 系列中的首款模型。它在性能上实现了重大飞跃,尤其是在复杂的智能体编程、知识工作和研究任务方面表现卓越,且运行成本比前代 Opus 5 降低了 40%。 **核心亮点:** * **性能:** Opus 5.5 擅长处理长周期任务,例如大规模代码迁移和技术审计,完成速度通常仅为以往模型的几分之一。此外,它还具备更自然、简洁且专业的交流风格。 * **效率:** 该模型的输出速度提升了 30%,且每项任务所需的 Token 显著减少。输入/输出价格降低了 20%,缓存读取价格降低了 60%。 * **安全与对齐:** 这是迄今为止在自动化行为审计中表现最强的模型。它增强了对提示词注入和未经授权操作的防御能力,并为生物学和网络安全领域的用户提供了专门的验证程序。 * **可用性:** Opus 5.5 现已在各大云平台(AWS、Google、Azure)及 Claude 平台上架,Sonnet 5.5 和 Haiku 5.5 预计将在未来几周内推出。
Relativistic raytracing
23 天前
请提供您需要翻译的内容。
通过要求智能体优化代码来编写高效的 Rust 程序 Writing Rust code that's fast by asking agents to make the code faster
23 天前
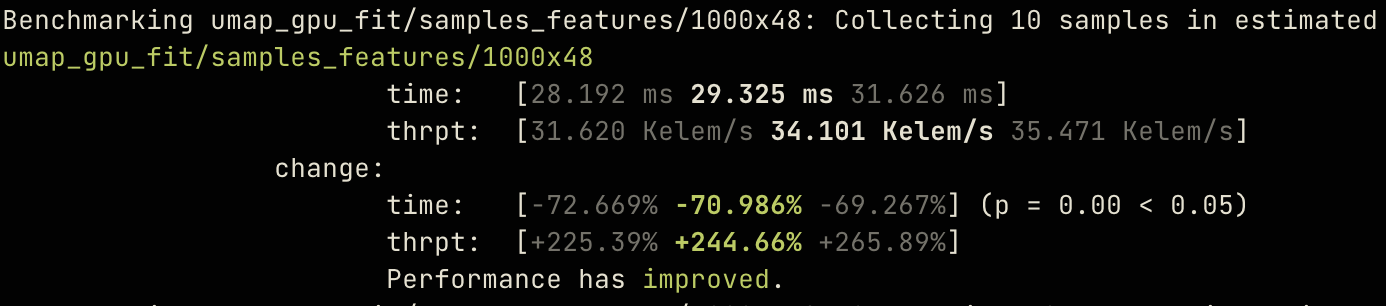 2025年初,作者发现可以通过提示词引导现代智能体(Agentic)大语言模型对 Rust 代码进行迭代优化,从而实现 2 倍至 20 倍的性能提升。通过将模糊的“写出更好的代码”指令转变为基于严格约束的提示,并结合 `criterion` 等基准测试工具,同时禁止使用 `unsafe` 代码,作者构建了一套能够持续超越现有顶尖实现的流程。
这种方法被称为“性能最大化(benchmaxxing)”:为智能体提供明确的性能目标(例如:比基准测试快 1.2 倍)、强制基准测试独立性,并利用“子智能体”探索新的算法方案。为防止出现“凭感觉写代码”的低质量产出,作者执行了严格的重构和质量门禁提示,确保速度的提升不会以牺牲准确性为代价。
作者认为,尽管这种方法生产软件的速度远超传统人工编码,但需要精细的提示工程来防止模型在基准测试中“作弊”。这些项目涵盖了从机器学习算法到图像处理工具的各类应用,目前正准备以“内向型编程”的理念开源——即在发布前进行严格的测试和文档记录,以消除对人工智能生成软件的怀疑。作者计划在未来几个月内发布这些由智能体优化过的高性能工具。
请启用 JavaScript 和 Cookie 以继续。
电子前沿基金会(EFF)联合多个公民自由与新闻团体,就“莱文诉联邦航空管理局案”(Levine v. FAA)提交了一份法庭之友陈述书,旨在挑战联邦航空管理局(FAA)的一项飞行限制令。该限制令实际上将使用无人机拍摄国土安全部官员的行为定为犯罪。 尽管在该诉讼提起后不久,FAA 便撤销了这项限制,但联盟认为法院仍应裁定该规则无效。他们主张,FAA 的撤回很可能是一种为了规避司法审查的策略,而非真正的政策转变,这意味着该机构随时可能恢复这项禁令。 该陈述书强调,无人机摄影属于受第一修正案保护的活动,它能提供记录警察行为和抗议活动等新闻事件所需的独特视角。鉴于该限制令专门针对公共骚乱期间的国土安全部“移动资产”,它看起来更像是一种旨在阻碍政府问责的、基于内容的审查。联盟敦促哥伦比亚特区巡回上诉法院对此案作出裁决,并指出该限制无法通过严格审查,政府不应被允许通过撤销规则来逃避司法对其压制记录国家行为之企图的监督。
电子前哨基金会(EFF)正寻求法院裁决,以撤销美国联邦航空管理局(FAA)此前的一项无人机限制令。该限制令曾实质上将拍摄移民局人员的行为定为犯罪。最初的规定禁止在国土安全部(DHS)资产方圆3000英尺范围内飞行无人机——批评者认为该要求不仅无法遵守,且旨在阻碍公众记录政府活动。
尽管FAA随后以一份建议性警告取代了该限制,称干扰联邦行动的无人机可能会被没收,但EFF仍希望法院宣布原规定违法,以防止其未来再次被启用。
Hacker News上的讨论显示,人们对该规定的初衷持强烈怀疑态度。许多用户认为,该限制并非合法的安全措施,而是掩盖移民执法以逃避公众监督的借口。批评者指出,“移动资产”可以涵盖任何车辆,这使得该规定成为针对无人机操作者的违宪陷阱。尽管一些人认为新的建议性警告是一种合理的妥协,但另一些人坚持认为,最初的政策本质上是一个“禁止拍摄”区,旨在掩盖充满争议的拘留状况,使其免受公众审视。