每日HackerNews RSS

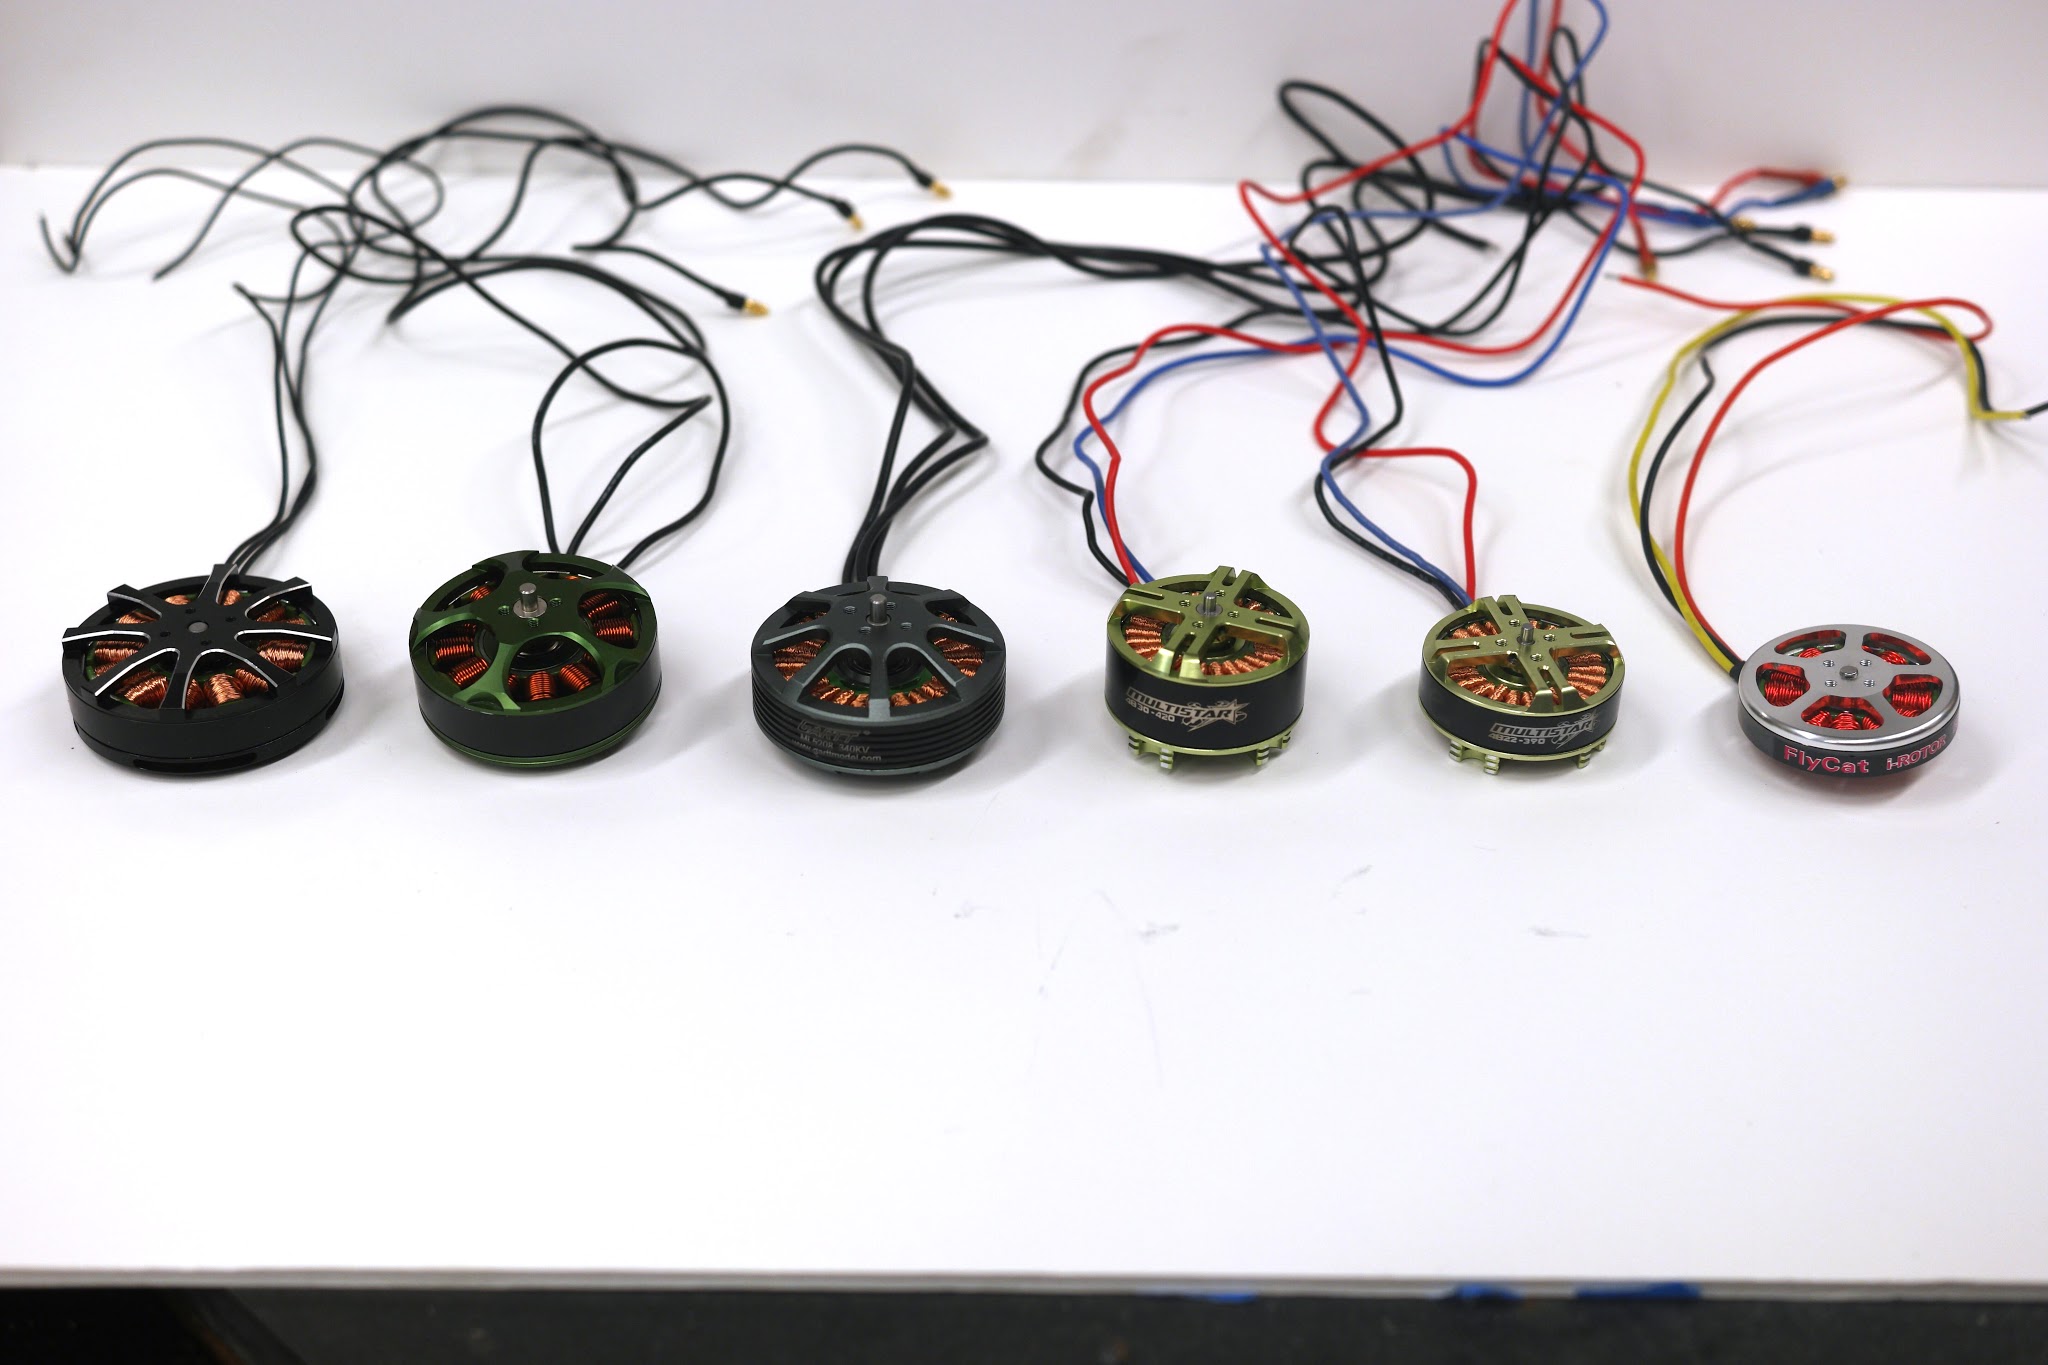
本次讨论重点介绍了 Ben Katz 在麻省理工学院(MIT)的工作对现代机器人技术的变革性影响,特别是“准直接驱动”(QDD)的开发。
在 Katz 的研究之前,波士顿动力的 Atlas 或早期四足机器人等高性能机器人,主要依赖液压系统或定制的高扭矩电机等昂贵且复杂的方案来实现逆向驱动能力。Katz 证明了使用现成的无刷直流电机(BLDC)配合低减速比,能够以极低的成本和复杂度,实现扭矩密度与逆向驱动能力之间更优的平衡。
Katz 关于 MIT Mini Cheetah 的硕士论文成为了该领域的奠基性参考资料。他的设计方法论如今已成为行业标准,深刻影响了宇树科技(Unitree)和逐际动力(LIMX Dynamics)等当前的机器人制造商。尽管 QDD 已成为足式机器人的“黄金标准”,但评论者指出,它们在工业应用中仍存在局限性,因为工业场景对极高精度和超大扭矩的要求,与四足机器人对动态及抗冲击能力的需求不同,这仍是一项挑战。总体而言,该讨论帖称赞了 Katz 的贡献,认为这是高性能机器人技术平民化的一座里程碑,并持续作为工程师们的重要资源。
抱歉。
这篇 Hacker News 的讨论指出,人们普遍担心背部和肩部手术被过度开具,且往往未能解决疼痛的根本原因。参与者认为,许多手术属于“低价值医疗”,针对的是尚未穷尽保守治疗手段(如物理治疗、生活方式改变和针对性力量训练)的患者。
主要议题包括:
* **医疗激励失调:** 美国的按服务收费模式以及将手术视为“天然有益”的消费文化,导致了不必要的手术泛滥。
* **诊断模糊性:** 核磁共振(MRI)检查经常在无症状者身上发现“异常”,导致外科医生错误地将疼痛归因于这些影像结果。
* **物理治疗的效力:** 许多发帖者认为,持之以恒的长期力量训练和姿势矫正——尽管过程艰苦且枯燥——是解决慢性疼痛的关键,而手术有时反而会使病情恶化。
* **系统性问题:** 关于美国与加拿大医疗系统的对比,讨论聚焦于 MRI 的获取难度和等待时间。尽管加拿大的单一支付体系因资源短缺而受诟病,但也有观点认为,单纯增加私人医疗选项会造成医疗分层,未必能从根本上解决医疗过度干预的问题。
总而言之,舆论共识建议:手术应作为最后手段,在决定手术前应寻求多方意见,并进行充分的保守康复尝试。
GitLab Outage
20 天前
2D永不消逝 2DWillNeverDie
20 天前
 教程、文章、图库及网站设计 © 2009-2019 Kiwi @ 2DWillNeverDie.com。所有展示的角色、游戏及知识产权均归其各自所有者版权所有。以下是您的隐私政策,欧洲。感谢您的游玩,抱歉,网站的移动端版本目前无法正常访问。